
Роборука як у "Сімейці Аддамсів": вчені навчили механічну кисть ходити на пальцях (фото)
Дослідники ETH Zurich створили роботизовану кисть, яка самостійно ходить на кінчиках пальців, долає різні поверхні та грає в Sokoban.

 Підпишіться на нас в Google
Рука робот Фото ілюстративне / © pexels.com
Дослідники зі Швейцарської вищої технічної школи Цюриха (ETH Zurich) створили роботизовану кисть, яка може самостійно пересуватися, ходячи на кінчиках пальців. За принципом руху вона нагадує Річ («Thing») — живу відокремлену кисть із «Сімейки Аддамсів».
Про це повідомляє Futurism.
Робота команди лабораторії Soft Robotics Lab в ETH Zurich потрапила на відео. На кадрах роботизована рука пересувається різними поверхнями, утримує власну вагу, а також може взаємодіяти з клавіатурою.
Роборука здатна рухатися не лише по гладкій підлозі. Дослідники випробували її більш ніж на десятку різних поверхонь у приміщенні та на вулиці — від плитки до трави й каменю. Усі вони були рівними, однак робот мав враховувати різний рівень тертя.
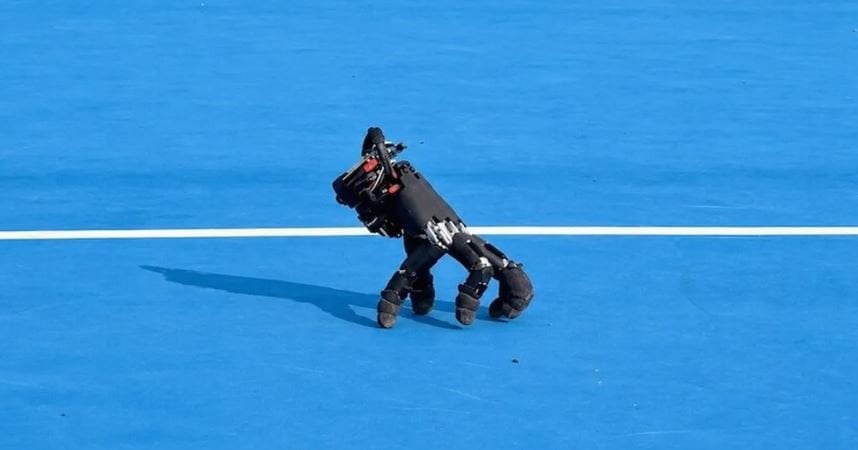
Незвичайний робот із ETH Zurich може ходити на пальцях і натискати клавіші
Навіщо потрібна рука, яка може ходити
Науковці зазначають, що автономна роботизована кисть може бути корисною у важкодоступних або обмежених просторах. Зазвичай кисть є частиною роботизованої руки, яка забезпечує її переміщення, однак у цьому випадку вона може пересуватися самостійно.
«Роботизована кисть із власною мобільністю могла б працювати в обмежених робочих просторах, не вимагаючи, щоб рука, яка зазвичай її переносить, рухалася за нею», — йдеться в новому дослідженні.
Як приклад автори наводять ситуацію, коли великий робот встановлює кисть на поверхні біля вузького отвору. Після цього вона може самостійно переміститися до елемента керування або потрібного об’єкта, взаємодіяти з ним, а потім повернутися для вилучення.
Як роборуку навчили ходити
Створення автономної кисті виявилося складним завданням, оскільки пальці повинні одночасно використовуватися для пересування, підтримання рівноваги та взаємодії з навколишнім середовищем.
Додатковою проблемою стала конструкція самої кисті: вона має людську форму, тому пальці мають різну довжину. Дослідники використали готову модель і не стали змінювати пальці або вбудований контролер їхнього положення.
Натомість основну увагу зосередили на навчанні робота. Для автономної роботи до кисті додали акумулятор, бортовий комп’ютер і набір датчиків.
Спочатку робота тренували у змодельованому середовищі за допомогою навчання з підкріпленням. Програмне забезпечення отримувало винагороду за правильне виконання завдань, водночас робот мав дотримуватися природного положення пальців.
Після численних спроб система навчилася самостійно пересуватися, а потім дослідники перевірили її вже у фізичному середовищі.
Один із тестів полягав у грі на комп’ютері. Зберігаючи рівновагу, роботизована кисть натискала окремі клавіші зі стрілками та змогла пройти раунд класичної головоломки Sokoban.
Дослідники не очікують, що в майбутньому світом почнуть пересуватися цілі «зграї» автономних роботизованих кистей. Водночас така технологія може розширити можливості повнорозмірних людиноподібних роботів.
«Надання роботизованим кистям власної мобільності може зробити майбутніх роботів більш універсальними у просторах та під час роботи з інтерфейсами, створеними для людей», — зазначили автори дослідження.
Нагадаємо, раніше йшлося про нового гуманоїдного робота, який злякано падає на коліна перед людьми.
Завдяки штучному інтелекту та спеціальним датчикам машина буквально злякано присідає, коли до неї наближаються.